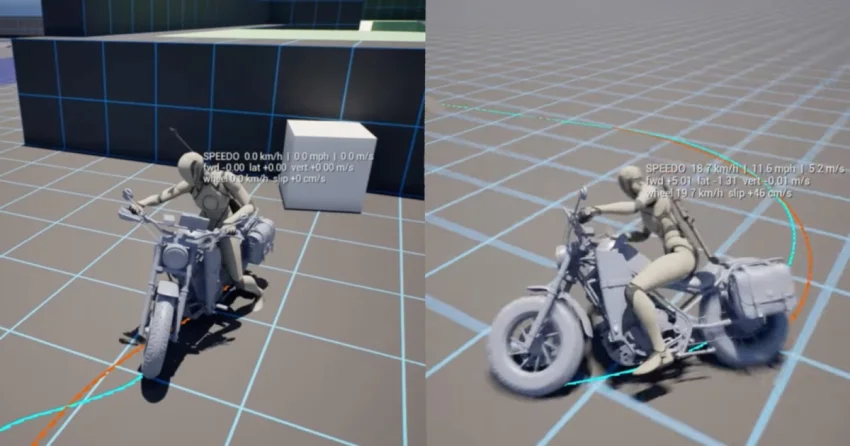
Автор делится опытом создания кастомной системы мотоцикла для Unreal Engine 5 после неудачных попыток использовать стандартный модуль Chaos Vehicles.
Почему отказался от Chaos Vehicles
В течение 2–3 месяцев автор пытался адаптировать Chaos Vehicles под мотоцикл, но столкнулся с постоянными проблемами. Система хорошо подходит для автомобилей, но для двухколёсной техники даёт некорректное поведение. Пришлось накручивать хаки: искусственный гироскопический эффект, поведение шин, работу подвески. Каждый патч по отдельности работал, но их взаимодействие превращало отладку в борьбу с побочными эффектами, а не с физикой.
Ключевая проблема — базовая модель Chaos описывает поведение четырёхколёсной машины, а не мотоцикла. Масса на двух колёсах ведёт себя иначе: на машине распределение веса формирует «характер», на мотоцикле — решает, упадёт он или нет.
Масса и скелетная структура
Для реалистичного поведения автору нужно было понять, как масса распределяется по скелету мотоцикла и как на это влияет райдер. В его системе райдер — не просто визуальный меш, а полноценная масса, которая меняет динамику. Попытки добиться этого в Chaos приводили к «разваливанию» мотоцикла и непредсказуемым результатам, а разбираться в чужом большом коде ради ответа на один вопрос оказалось слишком затратно.
Физика устойчивости мотоцикла
Автор опирался на академические работы и разборы симуляций мотоциклов и велосипедов. Он выделяет принципиальное отличие от автомобиля:
- Автомобиль стабилен по определению: если остановить симуляцию, он просто стоит.
- Мотоцикл зависит от скорости. На малой скорости он падает, что в литературе по динамике называется режимом capsize — по сути инвертированный маятник: две точки контакта со смещённой вверх массой.
- Начиная примерно с 7–8 м/с (25–30 км/ч), мотоцикл становится самостабильным: после толчка он сам выравнивается, райдер может отпустить руль.
Автор подчёркивает, что основная причина устойчивости на скорости — не гироскопический момент переднего колеса. Существуют эксперименты (описанные в статье в Science 2011 года) с велосипедом, у которого компенсирован гироскопический момент и сделан отрицательный трейл, но он всё равно сам выравнивается. Устойчивость — результат сочетания геометрии рулевого управления, распределения массы и поведения шин, которые заставляют мотоцикл «подруливать под себя».
Стабилизатор против честной модели
Автор противопоставляет «стабилизирующий момент» и физически корректную модель:
- Стабилизатор даёт одинаковую устойчивость в любом режиме — и в парковке, и на высокой скорости. Игроку нечего балансировать, система ощущается искусственной.
- Честная модель естественным образом рождает три режима: падение на малой скорости, самостабильность на высокой и переходную зону, которую игрок чувствует через управление.
Автор эти режимы явно не кодировал — они появились как следствие правильно выстроенной физической модели.
Выводы
- Chaos Vehicles хорошо подходит для автомобилей, но плохо масштабируется на мотоциклы из-за другой природы устойчивости и распределения массы.
- Райдер должен учитываться как физическая масса в общей системе, а не как декоративный меш.
- Попытки «допилить» автомобильную модель хаками приводят к сложной отладке взаимодействия патчей, а не к контролю над физикой.
- Реалистичная устойчивость мотоцикла опирается на геометрию руля, распределение массы и поведение шин, а не на один только гироскопический эффект.
- Физически корректная модель естественно даёт разные режимы поведения на малой, средней и высокой скорости, что важно для ощущения управления.
- «From roughly 7–8 m/s, which is 25–30 km/h, a motorcycle enters a range where it's stable on its own. You can take your hands off the bars, and after a sideways push it will straighten itself out with no human involvement at all.» — формулировка звучит как универсальный факт. В реальности диапазон скоростей, в котором мотоцикл/велосипед демонстрирует самостабилизацию, зависит от геометрии, распределения масс, шин и т.п. Для части конфигураций это верно, но не для всех; корректнее говорить о «типичных» или «многих» велосипедах/мотоциклах, а не о всех.
- «At low speed, it falls over no matter what the rider does.» — чрезмерное обобщение. При очень малой скорости без дополнительной опоры система действительно неустойчива, но опытный райдер может удерживать мотоцикл за счёт активной работы рулём и смещения центра масс. Строгое «no matter what the rider does» противоречит как практике вождения, так и базовым представлениям о том, что активное управление может компенсировать неустойчивость.
- «A stabilizing torque gives you stability everywhere and equally, in a parking lot and at a hundred kilometers an hour.» — утверждение слишком категорично. В реальных механических системах эффект стабилизирующего момента зависит от величины момента относительно других сил и динамики системы; его влияние может меняться с ростом скорости (например, из‑за аэродинамики, характеристик шин, флексии рамы и т.д.). Фраза «везде и одинаково» — упрощение, не подтверждаемое строгими моделями.
- «What holds the bike up in that range is not the gyroscopic effect of the front wheel. The gyroscopic effect exists, but it isn't the main actor, and at low speed it's negligible.» — в целом это отражает выводы ряда исследований по велосипедной/мотоциклетной динамике, но подано как универсальный и окончательно решённый факт. В научной литературе есть нюансы и продолжающиеся дискуссии о вкладе гироскопических эффектов в разных режимах и конфигурациях. Корректнее было бы говорить, что для типичных конструкций геометрия и распределение масс могут обеспечивать самостабилизацию даже при подавленном гироскопическом моменте, а не полностью «снимать» роль гироскопа.
- «Back in 2011, a paper in Science described a bicycle built with its gyroscopic moment canceled out and negative trail, and it still straightened itself after a push.» — ссылка на реальное направление исследований корректна по сути, но используется как единственный аргумент для очень общего вывода о природе устойчивости всех велосипедов/мотоциклов. Один экспериментальный образец с особыми параметрами не даёт оснований полностью обобщать поведение на все конструкции.
- «A car is stable by definition. Stop simulating it, and it just stands there. That isn't a simplification in the vehicle model; it's a correct description of a car.» — утверждение верно для идеализированной ситуации на ровной поверхности без внешних возмущений, но подано как универсальное свойство. В реальности устойчивость автомобиля зависит от уклона, распределения масс, состояния опорной поверхности и т.п. Для целей геймдизайна такое упрощение допустимо, но как физическое утверждение оно чрезмерно категорично.